

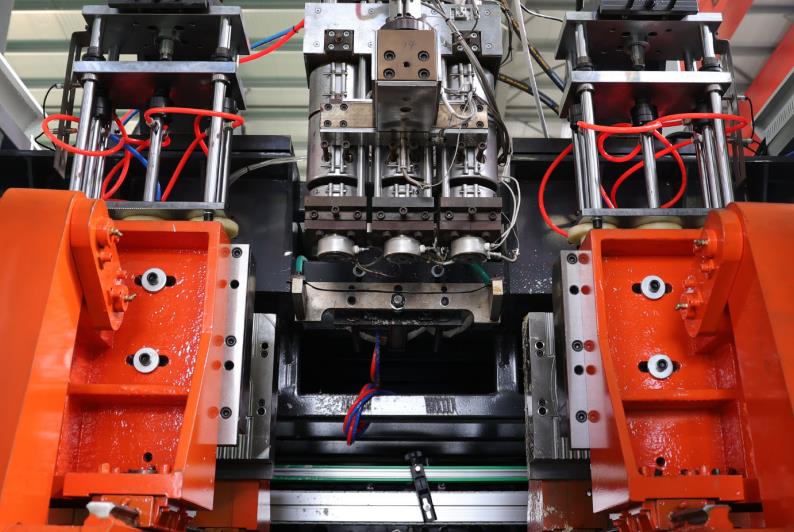
1. मूल परिभाषा और प्रमुख उद्देश्य
एक्सट्रूज़न ब्लो मोलिंग मशीन "मेल्ट एक्सट्रूज़न बिलेट - संकुचित हवा के प्रेशर से फूला देना - मोल्ड ठंडा करना और आकार देना" के माध्यम से, हॉल प्लास्टिक उत्पादों का निर्माण करने के लिए एक प्रमुख उपकरण है। यह पेय की बोतलों, रासायनिक बैरल, वाहन ईंधन टैंक, पैकेजिंग कंटेनरों आदि जैसी हॉल उत्पादों की बड़ी पैमाने पर उत्पादन के लिए व्यापक रूप से उपयोग किया जाता है। प्रमुख लक्ष्य यह हैं कि थर्मोप्लास्टिक नैपथायों (जैसे पीई, पीपी, पीईटी, पीवीसी इत्यादि) को एक नल की नल के रूप में कूद, मरोड़ और पार-दबाव स्थिति पहुंचाने के लिए एक्सट्रूज़न प्रणाली के माध्यम से प्लास्टिक बनाना है, और फिर मोल्ड के छेद का उपयोग करके आकार को सीमित करना है। प्रेशर प्रभाव के माध्यम से, बिलेट को मोल्ड के अंदर की दीवार के खिलाफ प्रेस किया जाता है, और ठंडा होने और ठोस होने के बाद, डिजाइन आवश्यकताओं को पूरा करने वाले हॉल उत्पाद प्राप्त होते हैं।
अलग-अलग एक्सट्रूज़न विधियों के अनुसार, एक्सट्रूज़न ब्लो मोलिंग मशीनों को मुख्य रूप से निरंतर एक्सट्रूज़न ब्लो मोलिंग मशीनों (बिलेट निरंतर एक्सट्रूज़न, मोल्ड अल्टरनेटिंग वर्क) और अवसरिक एक्सट्रूज़न ब्लो मोलिंग मशीनों (बिलेट मात्रा संख्या से एक्सट्रूज़न, एक या एक समूह के उत्पादों की एकमात्र पूर्ति) में वर्गीकृत किया जाता है। दोनों की मुख्य सिद्धांत समान है, सिर्फ बिलेट तैयारी और मोल्ड समन्वय के अनुकूलन की अवधि में अंतर है।
Ⅱ. प्रमुख घटक (कामकाजी सिद्धांत से जोड़ा गया है)
कामकाजी सिद्धांत को समझने के लिए, पहले एक्सट्रूज़न ब्लो मोलिंग मशीन के प्रमुख कार्यात्मक घटकों और कार्यों को स्पष्ट करना आवश्यक है:
1. एक्सट्रूज़न प्रणाली
मुख्य रूप से निम्नलिखित शामिल हैं:
भंडारण कटोरा: ठोस प्लास्टिक कणों को संग्रहीत करता है, जिसमें कुछ हिस्सों में सूखने की मशीन भी होती है (खाना में बुलबुले के लिए प्राकृतिक सामग्री से नमी को हटाता है)।
सूई और ट्यूब: प्लास्टिक के पिघलने और आकृतिक रूप में नल के खड्डों का निरंतर एक्सट्रूज़न करने का प्रमुख घटक, मुख्य रूप से निम्नलिखित शामिल हैं:
सूई और ट्यूब: प्लास्टिक के पिघलने और आकृतिक रूप में नल के खड्डों का निरंतर एक्सट्रूज़न करने का प्रमुख घटक, मुख्य रूप से निम्नलिखित शामिल हैं:
2. कलकारक बंदी प्रणाली
मुख्य कार्य यह है कि बॉयल को पिंच करना, एक कलकारक की भंगिमा प्रदान करना और ठंडक के साथ मिलकर काम करना, जिसमें निम्नलिखित शामिल हैं:
कलकारक: बायल के आकार के अनुरूप एक निचली और ऊपर की कलकारक से बना होता है, जिसमें आंतरिक एक भंगिमा होती है, जिसमें धागे और पैटर्न सहित उत्पाद के विवरण शामिल होते हैं, और कलकारक पर एक ठंडा करने वाला पानी की नाली और निकास पनिहारन उपलब्ध होती है;
कलकारक बंदी प्रणाली: यह हाइड्रोलिक या सर्वो मोटर्स द्वारा संचालित होता है, जिसने निर्माता की जल्दी बंदी और खोलन को प्राप्त किया है, और बंदी बल बड़ा होना चाहिए ताकि सूचक की निकासी के समय कलकारक की फंसी से बाहर न आने पाए;
बॉयल पिंच करने की युक्ति: यह कलकारक के नीचे स्थित होती है, जो बंद होने पर पिंचेड बॉयल के नीचे को सीलदायी भंगिमा में फंसा देता है, जो बाद में फंसे जाने के लिए एक बंद स्थान प्रदान करता है।
3. भंगीकरण प्रणाली
मुख्य कार्य यह है कि दबावयुक्त हवा को बॉयल में प्रवेश करवाना और उसे कलकारक से चिपकवाना, जिसमें निम्नलिखित शामिल हैं:
भंगवाने वाली सुई/नोजल: यह आमतौर पर कलकारक के शीर्ष या निचले हिस्से से बॉयल के अंदर घुस जाती है, यह दबावयुक्त हवा के लिए एक इंजेक्शन नली है;
हवा का कम्प्रेसर और स्थिरता उपकरण: यह स्थिर दबाव वाली दबावयुक्त हवा प्रदान करता है (प्रतिरोधी रेंज
2-1.0MPa, उत्पाद के आकार और मोटाई के अनुरूप समायोजित), और स्थिरता उपकरण ठंडा करने की प्रक्रिया के दौरान एक समान दबाव सुनिश्चित करता है ताकि उत्पाद के फैलाव से बचा जा सके।
4. ठंडा करने की प्रणाली
मुख्य कार्य यह है कि फंसे हुए थर्मोप्लास्टिक बॉयल को जल्दी से ठंडा करना और ठोस करना, जिसमें निम्नलिखित शामिल हैं:
हवा से ठंडा करने वाला सहायक उपकरण (कुछ मॉडलों में): पतले दीवारों वाले उत्पादों या जटिल गुहाओं के लिए, सतह को ठंडा करने की प्रक्रिया को तेज़ करना और उत्पादन की दक्षता को बढ़ाने के लिए हवा से ठंडा करने का उपयोग किया जाता है।
5. नियंत्रण प्रणाली
इसका मुख्य कार्य विभिन्न प्रणालियों के निर्णयों को समन्वय करना और प्रक्रिया मापदंडों को सटीक रूप से नियंत्रित करना है, जिनका मुख्य रूप से निम्नलिखित संरचना में है:
तापमान नियंत्रण प्रणाली: सामग्री का ट्यूब और मोल्ड हेड के चढ़ने का तापमान को अलग-अलग हिस्सों में नियंत्रित किया जाता है (इसका निर्धारण प्लास्टिक के प्रकार के आधार पर किया जाता है, उदाहरण के लिए, PE के प्रसंस्करण तापमान 150-220 ℃, PET के प्रसंस्करण तापमान 260-280 ℃)।
विन्यास नियंत्रण प्रणाली: PLC या औद्योगिक कंप्यूटर के माध्यम से नट गति, मोल्ड बंद होने की गति, फूलना दबाव और समय, ठंडा होने का समय और अन्य मापदंडों को नियंत्रित करके, प्रत्येक कड़ी के अनुशासनात्मक कार्य को सुनिश्चित करता है;
दीवार मोटाई नियंत्रण प्रणाली (उच्च श्रेणी का मॉडल): सिर और कोर रॉड के बीच अंतर को एक सर्वो मोटर के माध्यम से समायोजित करके, रॉड के विभिन्न हिस्सों की दीवार मोटाई को वास्तविक समय में नियंत्रित किया जाता है, जिससे उत्पाद की मजबूती और सामग्री के उपयोग में वृद्धि होती है।
Ⅲ. पूर्ण कार्य प्रवाह (आक्रमणात्मक छेद द्वार संचालन मशीन के उदाहरण के रूप में)
एक छेद द्वार संचालन मशीन का कार्य प्रक्रिया विभिन्न प्रणालियों के समन्वित कार्य का एक निरंतर चक्र है, और पूर्ण प्रक्रिया को 5 मुख्य चरणों में विभाजित किया जा सकता है, जो फिर से एक क्रम में होते हैं ताकि प्राण-वायु-प्रसार का उत्पादन किया जा सके:
1. मूल सामग्री की तैयारी और प्लास्टिसाइजेशन छेद
चरण 1: सूखे ठोस प्लास्टिक कणों (जैसे केमिकल ड्रमों के लिए HDPE और पेय की बोतलों के लिए PET) को हॉपर में जोड़ें, और मूल सामग्री हॉपर के माध्यम से बेल्ट के बीच आते हैं;
चरण 2: मूल ट्यूब को अलग-अलग खंडों में (चढ़ने वाले खंड से मिट्टी होने वाले खंड तक तापमान को धीरे-धीरे बढ़ाकर, जैसे कि चढ़ने वाले खंड में 120-150 ℃, पिघलने वाले खंड में 180-220 ℃ और मिट्टी होने वाले खंड में 200-230 ℃) में गर्म किया जाता है ताकि प्लास्टिक कणों को शीघ्र से नरम और पिघलाया जा सके। वही समय, नट निरंतर गति (स्वाभाविक रूप से 30-100r / मिनट) पर घूमता है, जिसे मूल सामग्री के समानुपातिक प्लास्टिसाइजेशन को बढ़ावा देने के लिए सीधा बल के माध्यम से किया जाता है, जिससे मिट्टी वाले कणों का घटना रोकता है;
चरण 3: पिघला हुआ प्लास्टिक, नट के दबाव के प्रभाव से, मोल्ड का एनालॉगफ्लो चैनल के माध्यम से निरंतर रूप से पेश किया जाता है, एक खाली ट्यूबबिलेट का निर्माण करता है (बिलेट की व्यास आमतौर पर उत्पाद का अधिकतम व्यास का
2. मोल्ड बंद करना और बिलेट पोजिशनिंग
क्रम 1: जब विस्तारित बिलेट का लंबाई आवश्यक उत्पाद ऊंचाई तक पहुंच जाती है (यह फोटोइलेक्ट्रिक सेंसर या यात्रा स्विच द्वारा पता लगाया जाता है), तो नियंत्रण सिस्टम एक संकेत भेजता है, और मोल्ड बंद करने का मशीन दबाव डालकर मोल्ड के बाईं और दाईं आधों को तेजी से बंद कर देता है;
क्रम 2: मोल्ड बंद करने की प्रक्रिया में, सबसे पहले बिलेट के ऊपर और नीचे को लपेटें: बिलेट के शीर्ष लपेटने का बिंदु मोल्ड हेड के नीचे स्थित होता है ताकि बिलेट को मोल्ड हेड के साथ सील किया जा सके; बिलेट के निचले लपेटने का बिंदु बिलेट को काट देता है और सील करता है, जिससे एक बंद अंत वाले खाली गुहा बनता है;
क्रम 3: मोल्ड को बंद करने के बाद, जलेनी को बिलेट के शीर्ष में सील क्षेत्र में तेजी से डाला जाता है ताकि बाद में कंपच्छित हवा के इंजेक्शन के लिए तैयार हो सके। इस समय बिलेट पूरी तरह से मोल्ड गुहा के अंदर सीमित होता है।
3. ब्लो मोडलिंग
क्रम 1: जलेनी के अंदर एक निर्धारित दबाव पर कंपच्छित हवा को जलेनी के माध्यम से चला देते हैं (दबाव उत्पाद प्रकार के अनुसार समायोजित किया जाता है: पतली दीवारों वाले पेय बोतलों के लिए
3-0.6MPa, मोटे दीवारों वाले रसायनिक ड्रमों के लिए
6-1.0MPa);
क्रम 2: कंपच्छित हवा का दबाव जलेनी के अंदर की दीवार पर काम करता है, जिससे थर्मो प्लास्टिक जलेनी सभी दिशाओं में फैल जाती है और धीरे-धीरे मोल्ड गुहा की दीवार के अनुकूल हो जाती है। जलेनी की शेप पूरी तरह से मोल्ड गुहा द्वारा नकलित की जाती है (सतह पर पैटर्न, नट, चिह्न, और अन्य विवरण शामिल हैं);
क्रम 3: फैलाव की प्रक्रिया के दौरान, मोल्ड गुहा पर जलेनी और मोल्ड के बीच हवा का वेंट निकाल देकर उत्पाद के सतह पर खरोच, बुलबुले, या हवा के रसायन के कारण होने वाले स्पष्ट पैटर्न जैसी दोषों से बचा जाता है। फैलाव का समय आमतौर पर 1-5 सेकंड होता है (उत्पाद की दीवार की मोटाई के अनुसार समायोजित किया जाता है)।
4. ठंडा करना और आकार देना
क्रम 1: फैलाव पूरा होने के बाद, ठंडा करने की प्रणाली मोल्ड वाटर चैनल में ठंडा पानी का निरंतर आपूर्ति करती है, जिससे जलेनी की गर्मी को ताप संचालन के माध्यम से तेजी से दूर कर दी जाती है;
5. उत्क्रमण और उत्पाद हटाना
चरण 1: ठंडा होने के बाद, नियंत्रण प्रणाली एक संकेत भेजती है, और मोल्ड बंद करने वाला मशीन मोल्ड को खोलने के लिए ड्राइव करता है;
चरण 2: उत्क्रमण प्रणाली (उदाहरण के लिए एक निकास शिकंजा, उत्क्रमण मॉडल या रोबोटिक आर्म) ठंडा और ठोस किए गए उत्पाद को मोल्ड की गुहा से दबाकर या निकालता है;
चरण 3: उत्पाद को बाहर ले जाने के बाद, आवश्यक है कि निचले हिस्से में क्लैंप फ्लैश और ऊपर की ब्लोइंग इंजेक्शन निशान को स्वचालित या स्वचालित रूप से काटा जाए (कुछ मॉडलों में ऑनलाइन ट्रिमिंग उपकरण शामिल हैं, जिन्हें डेमोल्डिंग के बाद सीधे काटा जा सकता है) ताकि उत्तम उत्पाद प्राप्त किया जा सके। वहीं, मोल्ड को खोलने के बाद, एक्सट्रूजन सिस्टम नए सजातीय सीएमए के एक्सट्रूजण जारी रखता है और अगली उत्पादन चक्र में प्रवेश करता है।
Ⅳ. मुख्य नियंत्रण बिंदु (उत्पाद की गुणवत्ता पर प्रभाव डालने वाले मुख्य तत्व)
1. पूर्व निर्मित प्लास्टिकाइजेशन का गुणवत्ता नियंत्रण
सिद्धांत: असमान प्लास्टिकाइजेशन उत्पाद में बुलबुले, अण्डाकार कण और असमान दीवार मोटाई जैसे दोषों का कारण बन सकता है। यह सामग्री के पिंजरे के प्रत्येक खंड की तापमान, स्क्रू गति और बैक प्रेशर को नियंत्रित करके किया जा सकता है;
नियंत्रण लॉजिक: अधिक तापमान उत्पाद की प्लास्टिक क्षति का कारण बन सकता है, जबकि कम तापमान पर्याप्त प्लास्टिकाइजेशन का कारण बन सकता है; अत्यधिक स्क्रू गति उच्च झंझट के गर्मी उत्पन्न करने का कारण बन सकती है, जबकि बहुत धीमी गति कम प्लास्टिकाइजेशन प्रभावकारिता का कारण बन सकती है। रूचि सामग्री और उत्पाद आवश्यकताओं के गुणों के आधार पर शुद्ध मिलान की आवश्यकता है।
2. बिलेट दीवार मोटाई का नियंत्रण
सिद्धांत: बिलेट की दीवार की मोटाई का एकता सीधे उत्पाद के अंतिम दीवार मोटाई की सटीकता को निर्धारित करता है। सामान्य मॉडल छेद के सिर और कोर रॉड के बीच अंतर को समायोजित करके स्थिर नियंत्रण प्राप्त करते हैं; उच्च अंत मॉडल “थ्रेड दीवार मोटाई नियंत्रण प्रणाली” का उपयोग करते हैं, जो बुलेट के हवा खाली होने की गंभीरता और शीर्ष मोटाई के कारण होने वाले समस्याओं को कम करने के लिए वास्तविक समय में अंतर को सर्वो मोटर के माध्यम से समायोजित करता है।
अनुप्रयोग सारणी: बड़े या असमान उत्पादों (जैसे कार ईंधन टैंक) के लिए, डायनामिक वॉल मोटाई नियंत्रण महत्वपूर्ण भागों (जैसे तनाव के बिंदुओं) की वॉल मोटाई को बढ़ा सकता है और अहमत भागों की वॉल मोटाई को कम कर सकता है, ताकि शक्ति सुनिश्चित हो सके और सामग्री की बचत हो सके।
3. महंगाई के दबाव और समय नियंत्रण
सिद्धांत: पर्याप्त मुद्रण दबाव न होने से बीलेट पूरी तरह से मोल्ड की गुहा से जुड़ नहीं पाता, जिससे उत्पाद का आकार पूरी तरह से पूरा नहीं होता और सतह पैटर्न अस्पष्ट हो जाते हैं। यदि दबाव बहुत अधिक है, तो यह उत्पाद की पतली दीवार मोटाई या तोड़ने का कारण बन सकता है;
नियंत्रण तर्क: मुद्रण समय को ठंडा होने और सख्त होने के समय के साथ खींचा जाना चाहिए, ताकि बीलेट दबाव में ठंडा हो और कठिन हो जाए, जिसकी वजह से प्री प्रोडक्ट के पहले रिलीज होने से उत्पन्न होने वाली त्रुटियों से बचा जा सके, जिससे उत्पाद इधर-उधर हो सकता है और घुम सकता है।
4. ठंडा करने की तापमान और समय नियंत्रण
सिद्धांत: यदि ठंडा करने वाली पानी की तापमान बहुत अधिक है, तो यह उत्पाद के मोल्ड की सतह पर भंगो पन के निर्माण का कारण बन सकता है, जिससे उत्पाद की सतह की गुणवत्ता प्रभावित हो सकती है;
नियंत्रण तर्क: उत्पाद के मोटाई के अनुसार ठंडा करने का समय समायोजित करें। मोटे दीवार वाले उत्पादों में, "तेजी से ठंडा" विधि का उपयोग करके, अंदर और बाहर के बीच अत्यधिक तापमान अंतर से उत्पन्न होने वाली अंदरूनी तनाव से बचा जा सकता है, जिससे उत्पाद के बाद का उपयोग करते समय खराबी हो सकती है।
Ⅴ। विभिन्न प्रकार के एक्सट्रूज़न ब्लो मोल्डिंग मशीनों के काम करने के सिद्धांतों के बीच अंतर
1. लगातार एक्सट्रूज़न ब्लो मोल्डिंग मशीन
काम करने का सिद्धांत विशेषता: एक्सट्रूज़न प्रणाली लगातार बीलेट को एक्सट्रूड करती है, और मोल्ड बंद करने की प्रणाली "दो मोल्डों का पीकआइटिंग काम" मोड (यानी, एक मोल्ड को मुद्रण और ठंडा करने के लिए बंद करते समय, दूसरा मोल्ड डेमोल्डिंग के लिए खुला होता है और अगले बीलेट का खंड प्राप्त करने के लिए तैयार होता है) का उपयोग करता है, जिसमें उच्च उत्पादन दक्षता होती है (दूध की बोतलों और मिनरल वॉटर टिब्बों जैसे स्पष्ट रूप वाले उत्पादों की संपूर्ण उत्पादन के लिए उपयुक्त है) ;
मुख्य लाभ: प्रीफार्म्स का लगातार और बिना रुके एक्सट्रूज़न, प्रति इकाई समय में उच्च आउटपुट, शक्तिशाली रूप से सरल उपकरण संरचना, और कम रखरखाव लागत।
2. बीच-बीच में एक्सट्रूज़न ब्लो मोल्डिंग मशीन
काम करने का सिद्धांत विशेषता: एक्सट्रूज़न प्रणाली "कुलन प्रवर्धन" तरीका का उपयोग करती है, जिसमें एक पम्पर या स्क्रू के पहिएदार आंदोलन से प्रत्येक बार निश्चित राईट और मात्रा के बीलेट को एक्सट्रूड किया जाता है। फिर, मोल्ड बंद, पंप किया जाता है, ठंडा किया जाता है, और डेमोल्ड किया जाता है। एक चक्र पूरा होने के बाद, नई एक्सट्रूज़न की प्रक्रिया की जाती है;
मुख्य लाभ: परेशान का सटीक मापन, बड़ा, मोटे दीवार वाले या अव्यवस्थित आकार वाले उत्पादों के उत्पादन के लिए उपयुक्त है (जैसे, वाहन ईंधन टैंक, बड़ी रासायनिक ड्रम, और असामान्य खाली पार्ट्स), लगातार एक्सट्रूज़न के दौरान परेशान की बहुत लंबाई से उत्पन्न होने वाली गुरुत्वाकर्षण झुले की समस्या से बचा जा सकता है, और अंदर के दीवार का मोटाई एकरसता बेहतर है।
VI. अनुकूलन में सामान्य आवेदन परिदृश्यों और कार्य सिद्धांतों को अपनाया गया है
पेय की बोतल (पीईटी सामग्री): लगातार एक्सट्रूज़न ब्लो मोडिंग मशीन का उपयोग करके, उच्च तापमान प्लास्टिकीकरण (260-280 ℃), कम फूंदन दबाव (0.3-0.5MPa) और त्वरित ठंडा होने (3-5 सेकंड) के माध्यम से पतली दीवारों वाले, उच्च पारदर्शिता वाले और उच्च उत्पादन क्षमता प्राप्त की जाती है।
रासायनिक ड्रम (एचडीपीई सामग्री): लगातार एक्सट्रूज़न ब्लो मोडिंग मशीन का उपयोग करके, मोटी दीवार वाले वर्गों को मात्रा में अपमानित करके, फूंदन दबाव
6-0.8MPa और ठंडा होने की अवधि 10-20 सेकंड है, जिससे उत्पाद की समान दीवार मोटाई, प्रभाव प्रतिरोध और रासायनिक जंग प्रतिरोध बनाए रखता है।
कार ईंधन टैंक (मल्टी-लेयर कूपरट्रॉस्ड सामग्री जैसे पीई/बारियर परत/पीई): मल्टी-लेयर कूपरट्रॉसिंग इंटरमीटेंट ब्लो मोडिंग मशीन का उपयोग करके, विभिन्न सामग्रियों के ब्रीच के साथ स्थानांतरित रूप से एक्सट्रूज़न प्रणाली का उपयोग करके, विभिन्न सामग्रियों के ब्रीच के साथ मिलकर मल्टी-लेयर कॉम्पोजिट पाइप ब्लैंक्स बनाए जाते हैं, जो मोल्ड्स के द्वारा फूंदन और ठंडा कर के ईंधन बाधा कार्य का सामना करते हैं।
छोटी पैकेजिंग बोतल (पीपी सामग्री): लगातार एक्सट्रूज़न ब्लो मोडिंग मशीन का उपयोग करके, कम तापमान पर लचीले प्लास्टिकीकरण (180-200 ℃), फूंदन दबाव
4-0.6MPa, आसानी से एक्सट्रूज़न होने वाले छोटे पैकेजिंग कंटेनरों का उत्पादन करने के लिए उपयुक्त है।
एक्सट्रूज़न ब्लो मोडिंग मशीन के कार्य सिद्धांत का मूल रूप से "थर्मोप्लास्टिक का पिघलने और प्लास्टिकीकरण - एक ट्यूबबिलेट के निर्माण - कम्प्रेस्ड एयर के फूंदन और आकार देना - ठंडा और सख्त होना" का एक लगातार चक्र प्रक्रिया है। केंद्र में, ठोस मूल सामग्री को डिज़ाइन आवश्यकताओं को पूरा करने वाला खोखला उत्पाद में परिवर्तित करना है, यह विभिन्न प्रणालियों का समन्वित नियंत्रण के माध्यम से होता है। इसमें प्लास्टिकीकरण तापमान, ब्रीच की गुणवत्ता, फूंदन दबाव, और ठंडा होने की अवधि का सटीक नियंत्रण महत्वपूर्ण है। विभिन्न प्रकार के एक्सट्रूज़न ब्लो मोडिंग मशीनें (लगातार/प्रतिकुल) विभिन्न उत्पादों के आकार, मात्रा और जटिलता की आवश्यकताओं को पूरा करने के लिए एक्सट्रूज़न विधि को समायोजित करते हैं। वे हॉल प्लास्टिक उत्पादों के औद्योगिक उत्पादन के लिए केन्द्रिक तकनीकी उपकरण हैं।
इलेक्ट्रिक एक्सट्रूज़न ब्लो मोडिंग मशीन और पारंपरिक हाइड्रोलिक एक्सट्रूज़न ब्लो मोडिंग मशीन के कार्य सिद्धांतों के बीच की तुलना
I। केंद्रित सामान्यता: एकसमान बुनियादी कार्यप्रवाह
इलेक्ट्रिक एक्सट्रूज़न ब्लो मोडिंग मशीन (पूरी तरह से इलेक्ट्रिक प्रकार) के केंद्रित कार्य सिद्धांत फ्रेम पूरा रूप से पारंपरिक हाइड्रोलिक एक्सट्रूज़न ब्लो मोडिंग मशीन (हाइड्रोलिक प्रकार) के समान है, दोनों एक्सट्रूज़न ब्लो मोडिंग के मूल लॉजिक का पालन करते हैं: "प्लास्टिक का पिघलना और प्लास्टिकीकरण → ट्यूबबिलेट एक्सट्रूज़न → मोल्ड बंदी और शिकन → कम्प्रेस्ड एयर फूंदन → ठंडा और सख्त होना → डेमोल्डिंग और पीस लें" के लगातार चक्र के माध्यम से, खोखले उत्पाद बनाए जाते हैं। दोनों के केंद्रिक लक्ष्य, प्लास्टिकीकरण और एक्सट्रूज़न सिद्धांत (माल का बेल्ट का चढ़ाना और रोटेशन के माध्यम से इसकी सिकुड़ी हुई प्लास्टिकीकरण), फूंदन और आकार देने का सिद्धांत (कम्प्रेस्ड एयर का उपयोग करके ब्रीच को मोल्ड के साथ जोड़ना), और ठंडा और सख्त होने का सिद्धांत (मोल्ड वाटर चैनल में ऊष्मा आदान-प्रदान) मूल रूप से भिन्न नहीं हैं, और वे पीई, पीपी, पीईटी सहित विभिन्न थर्मोप्लास्टिक के खोखले उत्पादों के उत्पादन के लिए लागू हैं।
इस निम्न प्रकार के फॉर्मेट का उपयोग करें: "1. "; प्रत्येक लाइन में और कुछ नहीं।
परिचालन प्रक्रिया एकरूप है: सभी प्रसंस्करण उत्पादों को ढालने के लिए "बनाना, ब्लोविंग, ठंडा करना, ढालना" के रूप में मूल प्रक्रिया का उपयोग करते हैं, और ब्लोमींग को हल्के प्रोडक्ट के लिए सही ढालने के लिए डिज़ाइन किया गया है।
II. मुख्य अंतर: ड्राइव सिस्टम और शक्तिहस्तांतरण के सिद्धांत
इन दोनों में अंतर मुख्य रूप से शक्तिहस्तांतरण सिस्टम के अलग-अलग सिद्धांतों पर है - इलेक्ट्रिक प्रकार "सर्वो मोटर द्वारा प्रत्यक्ष हस्तांतरण" पर आधारित है, जबकि पारंपरिक हैंडहाइड्रोलिक प्रकार "शक्तिहस्तांतरण के लिए हाइड्रोलिक तेल" पर आधारित है। यह अंतर प्रत्यक्ष रूप से प्रत्येक कार्यनिष्ठा प्रणाली के कार्य सिद्धांत, नियंत्रण सटीकता, प्रतिक्रिया गति और अन्य प्रमुख प्रदर्शन में महत्वपूर्ण भेद का कारण बनता है।
1. प्रमुख ड्राइव सिद्धांतों की तुलना
1.1 पारंपरिक हैंडहाइड्रोलिक एक्सट्रूज़न ब्लोव निर्माता मशीन: हाइड्रोलिक तेल के रूप में शक्तिहस्तांतरण माध्यम
ड्राइव सिद्धांत: हाइड्रोलिक पंप को मोटर के साथ चलाने के द्वारा, क्षय ऊर्जा को हाइड्रोलिक तेल के दबाव ऊर्जा में परिवर्तित किया जाता है। फिर, हाइड्रोलिक वाल्वों के माध्यम से हाइड्रोलिक तेल के प्रवाह की दिशा, दबाव और प्रवाह गति को नियंत्रित करके, तेल सिलेंडर और हाइड्रोलिक मोटर जैसे एक्ट्यूएटर घटकों को चलाने के द्वारा, ढालन, एक्सट्रूज़न और नल का फूलना जैसे कार्यों को चलाया जाता है।
शक्तिहस्तांतरण मार्ग: मोटर → हाइड्रोलिक पंप → हाइड्रोलिक तेल (रोड पाइपलाइन के माध्यम से परिवहन) → हाइड्रोलिक वाल्व → तेल सिलेंडर / मोटर → एक्ट्यूएटर (ढाल / स्टील / फूलने वाले नल)।
मुख्य विशेषताएं: हाइड्रोलिक तेल में आकार में परिवर्तन क्षमता होती है, और शक्ति हस्तांतरण के दौरान तेल का रिसाव, दबाव नुकसान और गर्मी नुकसान होता है; कार्य नियंत्रण हाइड्रोलिक प्रणाली के दबाव संतुलन पर निर्भर करता है, और नियंत्रण की सटीकता तेल की गतिकी और तापमान में परिवर्तन से बहुत प्रभावित होती है।
1.2 इलेक्ट्रिक एक्सट्रूज़न ब्लो मोल्डिंग मशीन: directly driven by servo motor
ड्राइव सिद्धांत: कई स्वतंत्र सर्वो मोटर शक्तिहस्तांतरण स्रोत के रूप में उपयोग करके, प्रत्येक एक्ट्यूएटर को सटीक मशीनिकल अनुगामी घटकों (बॉल सर्किट, समानांतर बेल्ट, गियर और चेन) के माध्यम से सीधे चलाया जाता है, हाइड्रोलिक तेल के रूप में मध्यवर्ती माध्यम की आवश्यकता नहीं होती। विद्युत ऊर्जा सीधे मशीनी ऊर्जा में परिवर्तित होती है।
शक्तिहस्तांतरण मार्ग: सर्वो मोटर → सटीक अनुगामी घटक (बॉल सर्किट / समानांतर बेल्ट) → एक्ट्यूएटर (ढाल / स्टील / फूलने वाला नल)।
मुख्य विशेषता: सर्वो मोटर एन्कोडर के माध्यम से वास्तविक समय में स्थिति और गति की प्रतिक्रिया प्राप्त कर सकता है, एक बंदचालित नियंत्रण का निर्माण करता है; शक्तिहस्तांतरण में किसी मध्यवर्ती माध्यम की हानि नहीं होती है, मशीनी अनुगामी सटीकता अधिक होती है, प्रतिक्रिया गति तेज होती है, और यह तापमान और विस्कोसिटी जैसी पर्यावरणीय कारकों से प्रभावित नहीं होता है।
2. प्रत्येक मूल प्रणाली के कार्य सिद्धांतों में अंतर
2.1 प्रसंस्करण प्रणाली: निकास प्रणाली के ड्राइव और दबाव नियंत्रण सिद्धांतों की तुलना
पारंपरिक हाइड्रोलिक प्रकार: फिलिंग के रोटेशन को एक हाइड्रोलिक मोटर द्वारा संचालित किया जाता है, और हाइड्रोलिक मोटर की गति को हाइड्रोलिक तेल की प्रवाह दर को नियंत्रित करके समायोजित किया जाता है। हाइड्रोलिक तेल की संकुचनशीलता और प्रवाह नियंत्रण में विलंब के कारण, फिलिंग गति का स्थिरता कम (वैकल्पिक रेंज ± 3-5 र/मिनट) होती है, जिससे प्लास्टिकाइजिंग दबाव में महत्वपूर्ण परिवर्तन होने और बीज की गुणवत्ता में एकरूपता न होने (वॉल की मोटाई की परेशानी ± 3-5%) का परिणाम होता है।
इलेक्ट्रिक प्रकार: फिलिंग को एक विशिष्ट प्रेस विज़ारो मोटर द्वारा सीधे संचालित किया जाता है, और मोटर की गति को पल्स संकेतों द्वारा त्रुटि रहित रूप से नियंत्रित किया जाता है, और रोटेशन गति के परिवर्तन की रेंज ≤±0.1r/min है। सीर्वो मोटर्स के बंद-लोएन कण्ट्रोल द्वारा लोड परिवर्तन को रीयल-टाइम में समायोजित किया जा सकता है (जैसे, मूल सामग्री की घोल की प्रवाह विशिष्टता में परिवर्तन), जिससे एकरूप प्लास्टिकाइजिंग दाब और बीज की वॉल की मोटाई की परेशानी ≤±1% हो जाती है, खासकर पतली दीवार और उच्च-प्रदर्शन उत्पादों के उत्पादन के लिए उपयुक्त है।
2
पारंपरिक हाइड्रोलिक प्रकार: कसने का कार्य हाइड्रोलिक सिलेंडर द्वारा संचालित किया जाता है, और कसने का दबाव हाइड्रॉलिक प्रणाली के दबाव समायोजन के माध्यम से प्राप्त होता है। हाइड्रॉलिक तेल की संकुचनशीलता और पाइपलाइन प्रतिरोध के कारण, मोल्ड के बंद होने की गति में विलंब (स्तन का प्रतिक्रिया समय>0.5 सेकंड) होता है, और मोल्ड बंद करने के दबाव नियंत्रण की सटीकता कम (परिवर्तन रेंज ± 5-8%) होती है, जिससे "बहुत कसने वाला मोल्ड खोलने के कारण मोल्ड क्षति" या "अत्यधिक ढीला मोल्ड बंद करने के कारण मोल्ड के बहाव" जैसे समस्याएं आ सकती हैं; मोल्ड सटीक रूप से संभालना, बेलन के जलने की विश्वसनीयता सीमा ±
5-1मिमी है।
3 फ्लैटिंग प्रणाली: ब्लो नेडल ड्राइव और प्रेशर कंट्रोल प्रिंसिपल्स की तुलना
01-0.1मिमी है; बंद होने का प्रतिक्रिया समय
1 सेकंड से कम है, जिसके फलस्वरूप उच्च गति से मोल्ड बंद हो सकता है और मुलायम कसने हो सकता है, जो कि तेज मोल्ड बंद होने की गति के कारण बेलन के गुरुत्वाकर्षण आंदोलन से बचाता है।
2.4 तापीय नियंत्रण प्रणाली: सहायक ड्राइव सिद्धांतों की तुलना
2.3 उड़ान ताल सिस्टम: फेनी उच्चड्राइव और दबाव नियंत्रण सिद्धांतों की तुलना
इलेक्ट्रिक प्रकार: सहायक उपकरण को एक परिवर्तनीय गति सेरवो मोटर द्वारा संचालित किया जाता है, और तापीय पैरामीटर (पानी मात्रा, वायु मात्रा, तापीय समय) उत्पादन प्रक्रिया के साथ लिंक किया जा सकता है और प्रोग्राम योग प्रौद्योगिकी (PLC) के माध्यम से स्वचालित रूप से अनुकूलित किया जा सकता है। उदाहरण के लिए, पतली दीवारों वाले उत्पादों में, तापीय तीव्रता को कम किया जा सकता है और तापीय समय को कम कर सकते हैं, जबकि तंग दीवारों वाले उत्पादों में, तापीय तीव्रता बढ़ाई जा सकती है और तापीय समय बढ़ाया जा सकता है, जिससे सटीक तापीय तंत्र प्राप्त होता है और उत्पादन चक्र को हाइड्रोलिक उत्पादों की तुलना में 20-50% कम हो जाता है।
5 नियंत्रण प्रणाली: निर्देश कार्यान्वयन और प्रतिक्रिया सिद्धांतों की तुलना
इलेक्ट्रिक प्रकार: फेनी को एक विशिष्ट सीर्वो मोटर द्वारा संचालित किया जाता है, और डाला जाने के स्थान और गति को सटीक रूप से प्रोग्राम किया और नियंत्रित किया जा सकता है। मोल्ड बंद होने और प्रेस करने के कार्य के साथ सिंक्रनाईजेशन त्रुटि
विद्युत प्रकार: "औद्योगिक PC + बहु-अक्ष सर्वो मोटर" नियंत्रण मोड को अपनाते हुए, नियंत्रण संकेत प्रत्यक्ष रूप से सर्वो मोटर को संचालित करता है, और मोटर एनकोडर स्थान, गति, टॉर्क और अन्य डेटा के लिए वास्तविक समय में प्रतिक्रिया प्रदान करता है, जिससे "परिणाम मूल्यांकन समीक्षा" के रूप में एक पूर्ण बंद लूप नियंत्रण बनता है। नियंत्रण प्रणाली लोड उतार-चढ़ाव और रासायनिक सामग्री के गुणों में परिवर्तन जैसे कारकों को स्वचालित रूप से समायोजित कर सकती है, प्रौद्योगिकी के बिना भी प्रक्रिया मानकों को सटीक रूप से अनुकूलित कर सकती है, ताकि आवक की अचानक वृद्धि से बचा जा सके।
4. विद्युत संचरण: विद्युत प्रकार द्वारा हाइड्रोलिक तेल के रूप में मध्यवर्ती माध्यम से होने वाले नुकसान और देरी को समाप्त करते हुए, विद्युत ऊर्जा को प्रत्यक्ष रूप से मशीन ऊर्जा में परिवर्तित कर देता है, जिससे बेहतर संचरण दक्षता और तेज प्रतिक्रिया मिलती है।
नियंत्रण तर्क: विद्युत प्रकार वास्तविक समय में सर्वो मोटर की प्रतिक्रिया के माध्यम से बंद लूप नियंत्रण बनाता है, जिससे स्थिति, गति और दबाव को सटीक रूप से नियंत्रित किया जा सकता है, जबकि हाइड्रोलिक प्रकार हाइड्रोलिक सिस्टम का दबाव संतुलन पर निर्भर करता है, और नियंत्रण सटीकता पर्यावरणीय कारकों से निर्धारित होती है।
प्रदर्शन व्युत्पन्न: संचालन के सिद्धांतों में अंतर प्रत्यक्ष रूप से विद्युत मॉडलों की सटीकता, ऊर्जा खपत, रखरखाव, पर्यावरण अनुकूलता आदि जैसे लाभों का कारण बनता है, जबकि हाइड्रोलिक मॉडल परिचालन के वजन-गहन विशेषताओं (हाइड्रोलिक तेल बड़ी दाब को ले जाने में सक्षम) पर निर्भर करते हैं और भारी वजन वाले कम गति वाले परिदृश्यों में लागत प्रभाव में रह जाते हैं।
4. आवेदन अनुकूलन में अंतर (मूल सिद्धांत पर आधारित)
पारंपरिक हाइड्रोलिक प्रकार: भारी भार विशेषताओं (हाइड्रोलिक तेल बड़ी दबाव को ले जाने में सक्षम) के कारण, यह बड़े सांद्रता वाले उत्पादों (20L से अधिक के रसायनिक ड्रम और बड़े आकार के हिस्सों) का उत्पादन करने के लिए उपयुक्त है। शुरुआती उपकरण की लागत कम है, लेकिन दीर्घकालिक परिचालन में ऊर्जा की खपत अधिक है और रखरखाव जटिल है। यह उच्च सटीकता आवश्यकताओं (वॉल मोटाई असाधारणता ≥ 3%) और धीमी उत्पादन गति वाले परिदृश्यों के लिए उपयुक्त है।
विद्युत प्रकार: सटीक नियंत्रण और तेज प्रतिक्रिया के सिद्धांत लाभों पर आधारित, यह पतली दीवार वाले, उच्च-प्रदर्शन, और उच्च विपणन का उत्पादन करने के लिए उपयुक्त है (उदाहरण के लिए, चिकित्सा बोतलों, भोजन पैकेजिंग बोतलों, और हल्के वाहन घटकों), खासकर शुद्ध कार्यशालाओं (शून्य रिसाव) और ऊर्जा बचत वाले परिदृश्यों के लिए उपयुक्त है। हालांकि, शुरुआत में निवेश अधिक है, लंबी अवधि में परिचालन लागत कम है और कार्यक्षमता अधिक है।
伝統的油圧タイプ:重荷重特性の原理(油圧オイルは大きな圧力を伝達できます)により、20L以上の化学ドラムや大きな形状部品などの大型厚壁製品の生産に適しています。初期設備コストは低く、長期間の運転では多くのエネルギーを消費し、メンテナンスが複雑です。精度要件が低い(壁厚の偏差>=3%)かつ生産速度が遅いシナリオに適しています。
6% रही।
6. 2022 तक विश्व स्तर पर 500m मशीन की शुरुआत






