

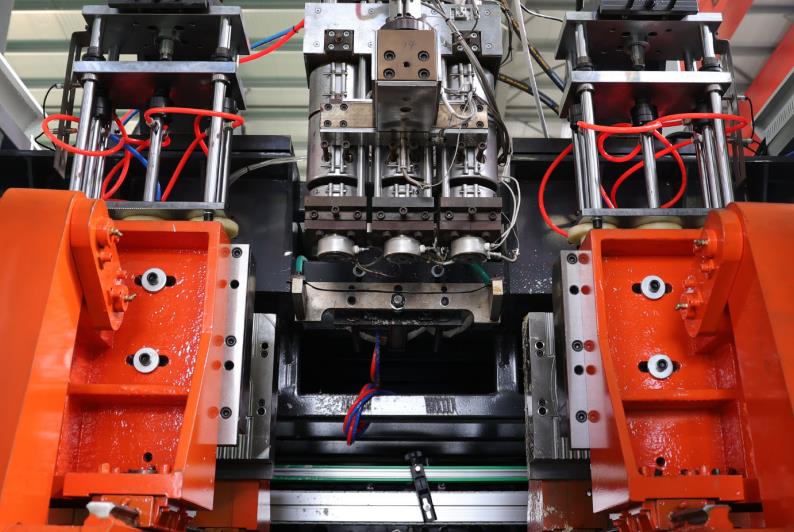
Ⅰ. 基本定義とコア目標
押出吹塑機は「溶融式押出鋼管 - 圧縮空気インフレーション - 金型冷却および成形」というプロセスを通じて、空洞のあるプラスチック製品を生成するための主な機器です。飲料瓶、化学用バレル、自動車燃料タank、包装容器などの大規模な空洞製品の生産に広く使用されています。コア目標は、熱可塑性原料(例えばPE、PP、PET、PVCなど)を押出システムを介して連続的な管状ブロックにプラスチック化し、次に金型の空洞を使用して形状を制限することです。吹き出し効果によって、ブロックは金型の内壁に押し付けられ、冷却と凝固後、設計要件に合致した空洞製品が得られます。
押出方式が異なるため、押出吹塑機は主として連続押出吹塑機(ブロック連続押出、金型交替操作)と間欠押出吹塑機(ブロック定量押出、製品の一つまたは一組の単一完了)に分けられます。両者のコア原理は、ブロックの準備と金型の連動リズムの違いを除いて同じです。
Ⅱ. コア部品(作動原理と強く関連しています)
作動原理を理解するには、まず、押出吹塑機のコア機能部品と機能を明確にする必要があります:
1. 押出システム
コア機能は、固体プラスチック原料を溶融させ、連続的に管状形状のブロックを押出することです。主に次のものを含んでいます:
ホッパー:固体プラスチック粒子を保管し、一部に乾燥装置(製品に気泡を引き起こさないために原料から水分を除去する)が装備されています。
スクリューとバレル:プラスチックプラスチファイジングのコア部品で、バレルの外側に加熱リング(区切られた温度制御)が装備されています。スクリューは回転によって原料を押し出し、加熱により原料は固体粒子から均一な滞留流動状態に変化します。
モールドヘッド(マシンヘッド):溶融したプラスチックは円筒形の流路を通じて連続的な管状ブロックを押出します。モールドヘッドにはコアロッドと金型が装備されており、ブロックの壁厚均一性を調整するには両者の隙間を調節することができます。
2. フォームの閉鎖システム
核となる機能は、金型内部に製品の形状(スレッドやパターンなどの細部を含む)に合わせた空洞を作り、冷却と連動した機能を果たすもので、主に以下のものを含む:
金型:左右のハーフ金型から構成され、内部に製品の形状に合わせた空洞があり、金型に冷却水チャネルと排気溝がついている。
金型閉鎖機構:油圧またはサーボモーターにより駆動され、急速な閉鎖と開口を実現し、膨張時、金型の隙間から金型を出すことのないように閉鎖力が十分にある必要がある。
ビレットクランプ装置:金型の下部にあり、閉鎖時、金型底部を締め付けて密閉空間を形成し、その後の膨張まで密閉した状態になる。
3. ブロー成形システム
核となる機能は、圧縮空気をビレット中に注入し、それを金型に付着させることである。主に以下のものを含む:
吹き出し針/ノズル:通常、金型の上部または底部から金型内部に挿入される注入チャネルで、圧縮空気を投入する。
空気圧縮機および安定化装置:安定した圧力(製品のサイズと厚さに応じて0.2〜1.0MPaを調整)で圧縮空気を供給し、安定化装置により膨張プロセス中の均一な圧力が保たれ、製品の変形を防ぐ。
4. 冷却システム
核となる機能は、膨張した熱可塑性ビレットを迅速に冷却して固化することである。主に以下のものを含む:
金型冷却水チャネル:金型の内部に周囲をうってできた熱交換により金型内の熱を取り除く冷却水の流路で、冷却水の温度は15〜30℃に設定されている。
空気冷却補助装置(一部モデル):薄い壁のプロダクトや複雑な空洞に対して、空気冷却を使用して表面冷却を促進し、生産効率を向上させます。
5. 制御システム
中心機能は、様々なシステムのアクションを調整し、主として以下を含むプロセスパラメーターを正確に制御することです:
温度制御システム:材料バレルとモールドヘッドの加熱温度をセグメント化して調整します(PEの処理温度が150〜220℃、PETの処理温度が260〜280℃のようにプラスチックの種類に応じて調整します)。
アクション制御システム:プレススピード、モールドの閉鎖スピード、インフレーション圧力および時間、冷却時間などのパラメーターを、PLCまたは産業用コンピュータを介して制御して、各リンクの協調的な動作を確保します。
壁の厚さ制御システム(ハイエンドモデル):ダイヘッドとコアロッドの間の隙をサーボモーターを介して調整することで、ビレットの異なる部分の壁の厚さをリアルタイムで制御すると、製品の強度と材料利用率が向上します。
Ⅲ. 完全なワークフロー(連続的な押出ブローモールドングマシンを例にとっています)
押出ブローモールドングマシンの作業プロセスは、様々なシステムの協調的な行動の連続的なサイクルであり、完全なプロセスは、大量生産を達成するためにループで繰り返される5つのコアステップに分割できます。
1. 原料準備とプラスチック加熱押出
ステップ1:乾燥した固体プラスチック粒(化学ドラム用のHDPE、飲料ボトル用のPETなど)をホッパーに投入し、原材料はホッパーを通ってスレッドとバレルの隙間に入ります。
ステップ2:原材料バレルをセクションごとに加熱します(供給セクションから放出セクションまで温度を段階的に上げ、たとえば供給セクションでは120〜150℃、溶融セクションでは180〜220℃、放出セクションでは200〜230℃とします)。これにより、プラスチック粒を段階的に軟化させ、溶かします。同時に、スレッドを一定の速度(通常30〜100r/min)で回転させることで、原材料を均一にプラスチカライズする力をさらに促進し、未溶解粒子が生じるのを防ぎます。
ステップ3:スレッドの圆筒状流路を通って、スレッドの推進圧力により、溶融プラスチックが連続的に押し出され、溶融した鋼管状のビレットが形成されます(ビレットの直径は通常、製品の最大直径の1.2〜1.5倍、壁の厚さは製品の壁の厚さの2〜5倍で、インフレーション余裕が確保されます)。ビレットはダイの下に垂直に吊り下げられます。
2. モールドの閉鎖と木材の位置づけ
ステップ1: 放換された木材の長さが所定の製品高さに達すると、制御システムが信号を送り、モールドの閉鎖メカニズムが左右のモールドを急速に閉鎖する。
ステップ2: モールド閉鎖中に、まず木材の上部と下部を固定する:上部の固定点はモールドヘッドの下に位置し、木材がモールドヘッドで密封されることを確保する。下部の固定点は木材をカットし、密封することで閉じされた端の空洞を形成する。
ステップ3: モールドが閉鎖された後、吹き出し針は木材の上部の密封領域に急速に挿入され、その後の圧縮空気の注入に備える。このとき、木材は完全にモルトキャビティ内で閉鎖されている。
3. ブローモールディング
ステップ1:薄皮の飲料ボトル
3-0.6MPa、厚皮の化学ドラム
6-1.0MPa 等の製品タイプに応じてください:圧力を調整し、圧縮空気を木材の内部に吹き出し針を通して注入します。
ステップ2:圧縮空気の圧力が木材の内壁に作用すると、熱可塑性の木材がすべての方向に拡張し、徐々にモルトキャビティの内壁に適合します。木材の形状は完全にモルトキャビティによって複製されます(表面パターン、ねじ、記号、その他の詳細を含む)。
ステップ3:インフレエクションの過程中、モルトキャビティの排気溝は木材とモルトの間の空気を排出して、表面にへこみ、気泡、または不明確なパターンなどの欠陥を生じさせる空気残留物を防ぎます。インフレ時間は通常 1-5 秒間です(製品の壁厚によって調整します)。
4. 冷却と形状形成
ステップ1:インフレが完了した後、冷却システムは冷水をモルトウォーターチャネルに供給し、木材の熱を熱伝導によって速やかに放散します。
5. 押出・製品取出処理
ステップ1: 冷却が完了すると、制御システムから信号が送られ、成形具を閉じる機構が作用し、成形具が開く
ステップ2: 離型機構(エキドルピン、離型板、ロボットアームなど)が冷却・凝縮した製品を成形具の型内から押し出すか、取り出す
ステップ3: 製品が取り出されたら、下部の締込みフラッシュと上部のブロー針印を手動または自動で切断して(あるモデルにはオンライン切断装置が装備されているため、離型後に直接切断ができる)製品としての完成を目指す
Ⅳ. 主要な管理ポイント(製品品質に影響を与えるコア原則)
1. プレフォームのプラスチケーションの品質管理
原則:不均一のプラスチケ化は、製品内の気泡、未溶かした粒子、および壁厚の不均一などの不良を招く可能性がある。これを防ぐには、各部材バレルの温度、ねじスピード、および後圧を管理する必要があります。
制御ロジック:温度が高すぎるとプラスチケが劣化し、低すぎると充分なプラスチケ化ができない。ねじスピードが高すぎると高い摩擦熱が発生し、低すぎるとプラスチケ化効率が低くなる。原材料の特性および製品要件に基づいて正確な調整が必要です。
2. ビレット壁厚の制御
原則:ビレット壁厚の均一性は、製品の最終的な壁厚精度を直接決定します。一般的なモデルでは、押出ヘッドとコアロッド間の隙間を調整することで静的制御を行います。高級モデルでは、「動的壁厚制御システム」を採用し、サーボモーターを使用して時間通りに隙間を調整し、ビレットの重力による垂直下落で引き起こされる底部厚と上部厚の問題を補正します。
適用シナリオ:大型または不規則な製品(自動車用燃料タンクなど)の場合、動的壁厚制御により、クリティカル部品(ストレスポイントなど)の壁厚を増やし、重要でない部品の壁厚を減らすことができ、強度を確保しながら材料を節約できます。
3.インフレ圧力と時間制御
原理: インフレション圧が十分でないと、プレフォームがモールドの溝に完全に付着せず、製品の形状が不完全になり、表面の模様がぼやかされることがあります。圧力が高すぎると、製品の壁の厚みが薄くなったり、破損することがあります。
コントロールロジック: インフレション時間は冷却時間と同期させて、プレフォームが圧力下で冷却して固化するようにし、プレフォームが前もって解放されてしまうことを避け、製品がリバウンドして変形するのを防ぎます。
冷却温度と時間の制御
原理: 冷却水の温度が高いと、冷却時間が長くなり、生産効率が低下します。低い水温では、モールドの表面に結露が発生し、製品の表面品質に影響します。
コントロールロジック: 製品の厚みに応じて冷却時間を調整します。高い壁厚の製品は、内外の温度差が過剰に発生することによる内部応力を避けるために、「段階的な冷却」方式を採用し、製品の後発生での劣化を防ぎます。
Ⅴ. 異なるタイプの押出ブロー成形機の作業原理の違い
1. 連続押出ブロー成形機
作業原理の特徴: 押出システムはプレフォームを連続して押し出し、モールド閉鎖システムは「デュアルモールド交互作業」方式(つまり、一つのモールドはインフレと冷却のために閉鎖され、もう一つのモールドは放出と用意されている添加バケットを取りこめるように開かれ、いちばん最後あるいは違う区分に位置するプレフォームを受け入れる)を採用し、高い生産効率を実現します(飲料ボトルやミネラルウォーターバケットといったシンプルな形状の製品の大量生産に適しています)。
核となる長所: 連続的で途切れることのないプレフォーム押出、単位時間あたりの生産量が高く、装置構造が比較的単純で、メンテナンス費用が低い。
2. 間欠押出ブロー成形機
作業原理の特徴: 押出システムは「定量押出」方式を採用し、プランジャーやねじの戻る動きを利用して、毎回一定の長さと容積のプレフォームを押し出します。その後、モールドを閉鎖して、インフレ、冷却、放出を行います。一周を完了すると、次の押出が行われます。
核となる長所: パロイシンの定量化が可能で、大きさのある、厚い壁を持つ、または複雑な形状の製品(自動車用燃料タンク、大型の化学ドラム、不規則な空洞部品など)の生産に適しています。連続押出による過剰なパロイシンの長さが原因で生じる重力しわクレバーを回避でき、壁の厚さの均一性がより高くなります。
引張吹塑(パラキュー)機の製作と配置: (1)インフレーション機 / 乾燥機 / インソール機 / コンプレッサー / 排気管(吸気-外気システム) / スロット型挿入機 / 搬送機 / バルク運搬機 / モーター駆動配管。 (2)快削モールド開発装置 / 熱処理装置 / モールド成形モジュール(化削 / 研削 / 眼孔遮断)。
製品用途と作動原理:
牛乳パック (PET 素材): 連続押出溶融加工機を使用し、高温プラスチフィケーション (260-280 ℃)、低圧膨張 (0.3-0.5MPa)、および短時間の冷却 (3-5 秒) を実現することで、薄肉、高透明性、および高収率の製造を実現します。
化学ドラム (HDPE 素材): 断続的押出溶融機を使用して、均一な壁厚、衝撃強度、および化学耐食性を確保するために、均一に規格された厚肉のボリュームを押出し、膨張圧力は
6-0.8MPa、冷却時間は 10-20 秒です。
自動車燃料タンク (複数層共押出材料、たとえば PE / バリア層 / PE): 多層共押出断続的吹きしめ装置を使用し、複数の押出システムが同時に異なる材料のプリアンプを押し出し、多層複合パイプブランクを形成し、吹きしめと冷却を成型で行うことにより、燃料バリア機能を実現します。
小型梱包瓶 (PP 素材): 連続押出吹きしめ機を使用し、低温のなめらかなプラスチフィケーション (180-200 ℃)、膨張圧力
4-0.6MPa、適切な小口径、容器の押出しが容易な梱包容器の製造に適しています。
引張吹きしめ機の作業原理は、本質的には「熱溶融および加工なめらかな状態への変換 ― チューブ状のブイットの成形 ― 圧縮空気による膨張および形成 ― 冷却および固化」の連続的なサイクルプロセスです。核は、固体原材料を設計要件を満たす中空製品に変換するために、各システムの調整された制御を基礎としています。鍵は、加工温度、ブイット品質、膨張圧力、冷却時間の正確な制御にあります。連続および断続の各種引張吹きしめ機は、異なる製品の生産量、サイズ、複雑さに合わせてブイット押出法を調整し、中空プラスチック製品の産業生産の核となる技術装置です。
電気引張吹きしめ機と伝統的な油圧引張吹きしめ機の作業原理の比較
Ⅰ. 共通性核心: 一貫した基本ワークフロー
電気引張吹きしめ機(完全に電気式タイプ)の作業原理フレームワークは、伝統的な油圧引張吹きしめ機(油圧式)と完全に同一であり、両者とも、押出吹きしめの本質的なロジックに従っています。原則として「発熱と切断によるプラスチフィケーション → チューブ状ブイット押出 → クランプと模具閉鎖 → 圧縮空気による膨張 → 冷却と固化 → 破解と部品取り出し」という連続サイクルにより、中空製品が形成されます。両者のコア的な目標、プラスチフィケーションおよび押出原理(マテリアルバレルの加熱およびスレッドによる切断によるプラスチフィケーション)、膨張および成形原理(圧縮空気が模型でブイットを固定させることで)、冷却と固化原理(モールド水路における熱交換)は、本質的に異なるものではなく、PE、PP、PET などのさまざまな熱可塑性プラスチックの中空製品の生産に適用できます。
流れ方の一貫性:すべての型が地引きされるまで、全てエンボス製品を大量生産するために、「押出機含め型を作る打ち出し冷却脱型」という基本的な流れ方体系を採用する。
Ⅱ. コアの違い:駆動システムと電源伝達の原理
両者の根本的な違いは、電源駆動システムの原理の違いに起因し、電気系は「サーボモーターによる直接駆動」を基盤としており、従来の油圧システムは「油圧油の電源伝達」を基盤としています。この違いは、それぞれの実行システムの作動原理、制御精度、応答速度などの重要なパフォーマンスを著しく変える原因となります。
1. コアの駆動原理の比較
1.1 従来の油圧押出機:油圧油を動力媒体として使用します。
駆動原理:モーターを介して油圧ポンプを駆動することにより、機械エネルギーが油圧油の圧力エネルギーに変換されます。次に、油圧ポンプの入力と出力サイドのバルブを介して、油圧油の流れ方向、圧力、流量が制御され、アクチュエータ部品(油圧シリンダーや油圧モータ)を駆動し、型の閉鎖、押出、ナイフ吹込などの動作を推進します。
電源伝達経路:モーター → 油圧ポンプ → 油圧油(パイプライン輸送) → 油圧バルブ → 油圧シリンダ/モータ → アクチュエータ(型/ねじ/吹込ナイフ)。
主要特徴:油圧油には圧縮性があり、電源伝達時に漏れ、圧力損失、熱損失などが発生します。アクション制御は油圧システムの圧力バランスに依存しており、油の粘度や温度の変化によりコントロール精度が著しく影響を受けます。
1.2 電気擠出ブロー成形機: サーボモーターによって直接駆動される
電源伝達経路:サーボモーター → 精密伝達部品(ボールねじ/シンクロナスベルト) → アクチュエータ(型/ねじ/吹込ナイフ)。
主要特徴:サーボモーターはエンコーダを介してリアルタイムの位置と速度フィードバックを実現します。これにより、閉ループ制御が可能になります。電源伝達には中間媒体の損失がなく、機械的伝達精度が高く、応答速度が速く、環境要因(温度、粘度など)による影響を受けません。
主な特徴:サーボモーターはエンコーダーを介してリアルタイムの位置と速度をフィードバックでき、閉ループ制御を実現します。電力伝送は中間媒体の損失がなく、高い機械伝達精度、高速レスポンス速度を実現し、温度や粘度などの環境要因に影響されません。
2. 各コアシステムの作業原理の違い
2.1 擠出システム: スクリュードライブ原理の比較
伝統的な油圧式:ねじの回転は油圧モーターにより駆動され、油圧モーターの速度は油圧油の流れ速度を制御することで調整される。油圧油の圧縮性と流れ制御における遅れがあるため、ねじ速度の安定性が不足(変動範囲±3~5回転/分)し、プラスチケ成形圧力や山形の品質の一貫性が不十分(山形の厚みの偏差±3~5%)となる。4. 電気式:ねじは専用の押出用サーボモーターによって直接駆動され、モータ速度はパルス信号によって精密に制御される。速度の変動範囲は≤±0.1回転/分です。サーボモーターの閉ループ制御により、リアルタイムに負荷変化(原料の粘度の変化など)を補正することができ、均一なプラスチケ成形圧力と山形の厚みの偏差が≤±1%になるので、薄型や高精度の製品を生産するのに適している。5.
2 クランプシステム:金型駆動および圧力制御原理の比較
2.2 クランプシステム: モールドドライブと圧力制御原理の比較
従来の油圧式は、締め付け動作を油圧シリンダで駆動し、油圧システムの圧力制御によって締め付け力を実現します。油圧オイルの圧縮性とパイプライン抵抗のために、金型の閉鎖速度に遅れがあり(反応時間>0.5秒)、金型の締め付け力制御の精度が低く(変動範囲±5~8%)、結果として「締め付けが強すぎるための金型の破損」や「締め付けが緩すぎるための金型の溢出」といった問題が生じやすくなります。金型の位置決めは機械的制限に依存しており、位置決めの再現精度は±0.5~1mmです。
電子式:締め込み動作はボールねじやギヤラックを介して2〜4台のサーボモータにより同期的に駆動され、締め込み力はモータトルクによって精密に制御されます(変動範囲±1〜2%)。サーボモーターのリアルタイム位置フィードバックにより、金型の正確な位置決めが可能で、位置決め誤差は±0.01〜0.1mmです。閉鎖応答時間は0.1秒未満であり、高速な金型閉鎖と滑らかな締め込みが可能で、金型の閉鎖速度が遅い場合に発生する重力による腐敗を回避できます。
2.3 インフレーションシステム:ブローニードル駆動と圧力制御原理の比較
従来の油圧式:吹き出し針の昇降動作は小型の油圧シリンダによって駆動され、充填圧力は圧縮空気の出力圧力を調節するために油圧バルブによって調整されます。油圧システムの応答が遅れるため、ドリル入力時刻と充填圧力のシンクロナイゼーションが不十分で、ブリ初期部の密閉不良や不均一な充填につながりやすくなります。充填圧力の変動範囲は±0.05~0.1MPaです。
電源型: 排気針は専用のサーボモータによって駆動され、挿入位置と速度を正確にプログラムと制御できます。金型が閉まり、圧延が行われるのとのシンクロズーンエラーは0.05秒未満です。充塵圧は電子圧力センサーを介してリアルタイムにフィードバックされ、PLCによって±0.01〜0.03 MPaの範囲で正確に調整されます。これにより、製品の均一な充塵、明瞭な表面模様、および一貫した壁の厚さが確保されます。
2.4 冷却システム: 補助ドライブ原理の比較
従来の油圧タイプ: 冷却水ポンプやファンなどの付属機器は通常、固定速度の通常のアсинクロモーターによって駆動されます。冷却水量や空気量は、製品の厚さや生産リズムに応じて動的に調整できず、冷却効率が低く、生産サイクルが長くなります(特に太い壁の製品の場合)。
電気タイプ:付属機器は可変周波数サーボモーターによって駆動され、冷却パラメーター(水量、空気量、冷却時間)は製品生産工程とリンクして、PLCを通じて自動的に最適化できます。例えば、薄肉製品は冷却強度を減らし、冷却時間を短縮することができ、厚肉製品は冷却強度を増し、冷却時間を延長することができ、精密な冷却を実現し、生産サイクルを従来の油圧製品に比べて20~50%短縮できます。
2.5 制御システム: 命令実行およびフィードバック原理の比較
従来の油圧タイプ:「PLC+油圧バルブグループ」のコントロールモードを採用し、制御信号は油圧バルブを介して油の圧力/流量変化に変換され、これは「間接制御」に属します。油の圧縮性と伝達遅れのせいで、制御命令の実行に遅れがあり、アクチュエータ(例えば、金型の実際の位置やねじの実際の速度など)の実際の状態に対するリアルタイムフィードバックは不可能となり、これは「半閉ループ制御」に属し、調整には手動の経験に依存します。
電気タイプ:「産業用PC+複数軸サーボコントローラー」のコントロールモードを採用し、制御信号は直接サーボモーターを駆動し、モータエンコーダーによって位置、速度、トルクなどのデータがリアルタイムにフィードバックされ、「命令実行フィードバック修正」による完全閉ループ制御を構築します。コントロールシステムは負荷変動や原材料特性の変化などの要因を自動的に補正することで、手動調整を必要とせずにプロセスパラメーターを精密に最適化できます。
Ⅲ. 本質的なコアの違いの要約
電気押出吹き板成形機と従来の油圧タイプの動作原理の違いは、基本的に「直接伝達+閉ループ制御」と「間接伝達+半閉ループ制御」の技術ルートの違いです:
動力伝達:電気タイプでは、油圧オイルを介在媒体として使用することによる損失や遅れを排除し、電気エネルギーから機械エネルギーへの直接変換を行うことで、伝達効率が高く反応が速くなります。
制御ロジック:電気タイプでは、サーボモーターのリアルタイムフィードバックを通じて閉ループ制御を行い、位置、速度、圧力の精密な制御が可能になり、一方、油圧タイプでは、油圧システムの圧力バランスに依存しており、環境要因によって制御精度が制限されます。
性能派生:動作原理の違いは、電気モデルの精度、エネルギー消費、メンテナンス、環境配慮性などの優位性に直ちにつながり、油圧モデルは成熟した油圧技術に依存し、重量物低速シナリオではコスト面で優位です。
Ⅳ. 適用適性の違い(原則特性に基づく)
従来の油圧タイプ:重負荷特性(油圧オイルは大きな圧力を伝えることができる)というその原理のもと、大型の厚肉製品(20L以上の化学ドラムや大形パーツなど)の生産に適しています。初期の装置コストは低いですが、長期運転では多くのエネルギーが必要となり、メンテナンスが複雑です。精度要求が低い(壁厚の偏差≥3%)低速生産ペースのシナリオに適しています。
電気タイプ:精密制御と高速レスポンスという原則上の利点に基づき、薄肉、高精度、高生産量の製品(医療用ボトル、食品包装ボトル、自動車部品など)の生産に適しており、特に清潔な作業場(ゼロ漏出)や省エネルギーシナリオに適しています。初期投資は高いですが、長期運転コストが低く、効率が高いです。
電気擠出ブロー成形機のコアワーキング原理のフレームワークは、従来の油圧擠出ブロー成形機と同じですが(両者は擠出ブロー成形の基本プロセスに沿っています)、根本的な違いは駆動システムの原理にあります - 前者は「サーボモーター直通駆動+閉ループ制御」に基づいており、後者は「油圧油伝達モーター+半閉ループ制御」に基づいています。この違いは、2 つの機器間のパワー伝達効率、制御精度、応答速度、エネルギー消費、およびメンテナンスの面で顕著な差をもたらし、最終的には適用シナリオへの適応性に影響します: 油圧モデルは重負荷特性に依存して、大型の太い壁の製品に適応する一方で、電動モデルはその精密かつ効率的な優位性により、高級、精密、高出力のホーロープロダクトの生産における主流の選択となっています。






